


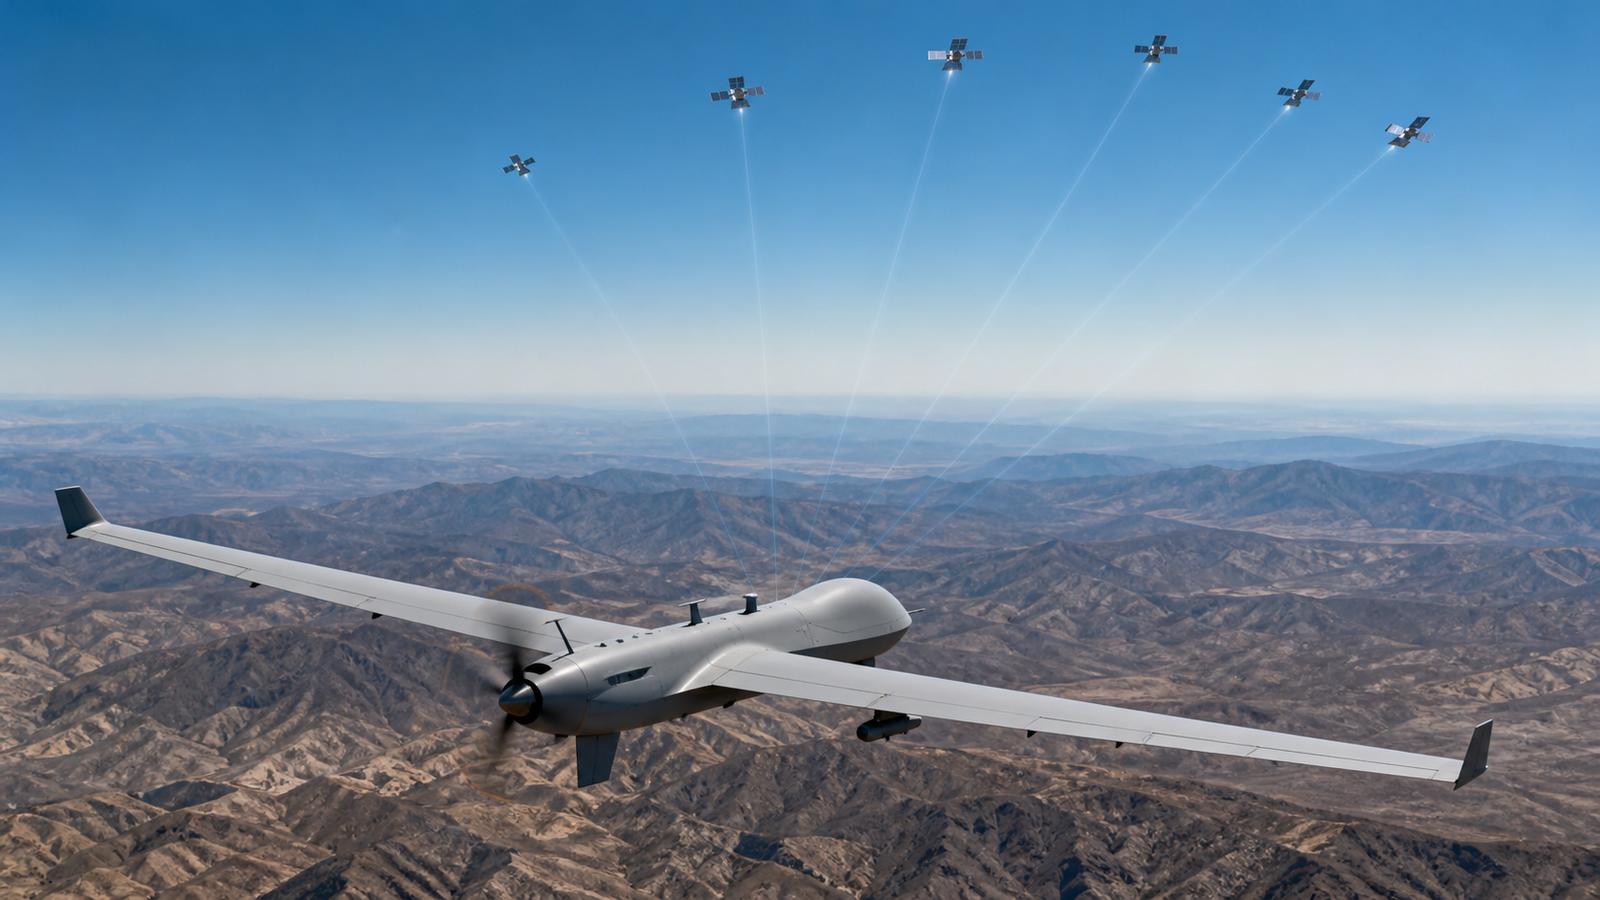
تشارك UAV Navigation في تطوير نظام ملاحة للطائرات غير المأهولة سيستخدم إشارات من أقمار الاتصالات في المدار الأرضي المنخفض (LEO) كبديل عند تدهور أنظمة الملاحة العالمية عبر الأقمار الصناعية (GNSS)، بما فيها نظام GPS، أو حجبها أو التشويش عليها أو تزويرها.
ويشكّل هذا البحث جزءاً من برنامج Navisp Elemento 2 التابع لوكالة الفضاء الأوروبية (ESA)، التي تموّل المشروع. ويقود الائتلاف Inster–Grupo Oesía، ويضم UAV Navigation والمركز التكنولوجي للاتصالات في كاتالونيا (CTTC) وSicwave.
إشارات اتصالات لحساب الموقع
سيستفيد النظام من إشارات غير تعاونية، أي من بثّ لم يُصمَّم لتقديم خدمات تحديد المواقع أو الملاحة. وفي هذه الحالة، ستأتي الإشارات من كوكبات LEO، ولا سيما في نطاق Ka، وستُستخدم للحصول على بيانات الموقع والملاحة والتوقيت التي تكمل المصادر التقليدية.
ستدمج UAV Navigation هذه البيانات في نظام الطيار الآلي الخاص بها للطائرات المسيّرة. ووفقاً لنهج المشروع، ستجمع الخوارزميات بين المعلومات المستمدة من إشارات LEO والقياسات بالقصور الذاتي وبيانات الهواء وGNSS عند توفره والملاحة القائمة على الرؤية. ويتمثل الهدف المعلن في الحفاظ على تقدير لموقع الطائرة وحالتها في السيناريوهات التي لا يتوفر فيها وصول موثوق إلى GNSS.
وسيدرس المشروع أيضاً الحصول على تقديرات للموقع باستخدام هوائيات متعددة الحزم ذات توجيه إلكتروني، وإدماجها في مرشح الملاحة الخاص بالطائرة المسيّرة. ويرى القائمون عليه أن التوجيهية العالية لهذه الهوائيات يمكن أن تزيد من مقاومتها للتشويش وانتحال الإشارات مقارنةً بهوائيات GNSS متعددة الاتجاهات.
ويستهدف الحل أنظمة جوية غير مأهولة تعمل خارج نطاق خط الرؤية أو في أجواء جوية متنازع عليها، مع تطبيقات محتملة في مجالات الدفاع والأمن والاستخبارات والمراقبة والاستطلاع. ويعتزم الائتلاف التحقق من صحة النهج في بيئة طيران تمثيلية، رغم أن المعلومات المتاحة لا تحدد الجدول الزمني للاختبارات.


